Lieferroboter ROSEE fährt von Freiberg nach Dresden
Forschende der TU Bergakademie Freiberg haben ROSEE nach Dresden geschickt. Auf Feldwegen, Dorfstraßen und im Stadtverkehr sollte sie zeigen, wie gut sie sich selbstständig zurechtfindet. Ganz ohne Hilfe ging es nicht.
Vorlesen
0:00
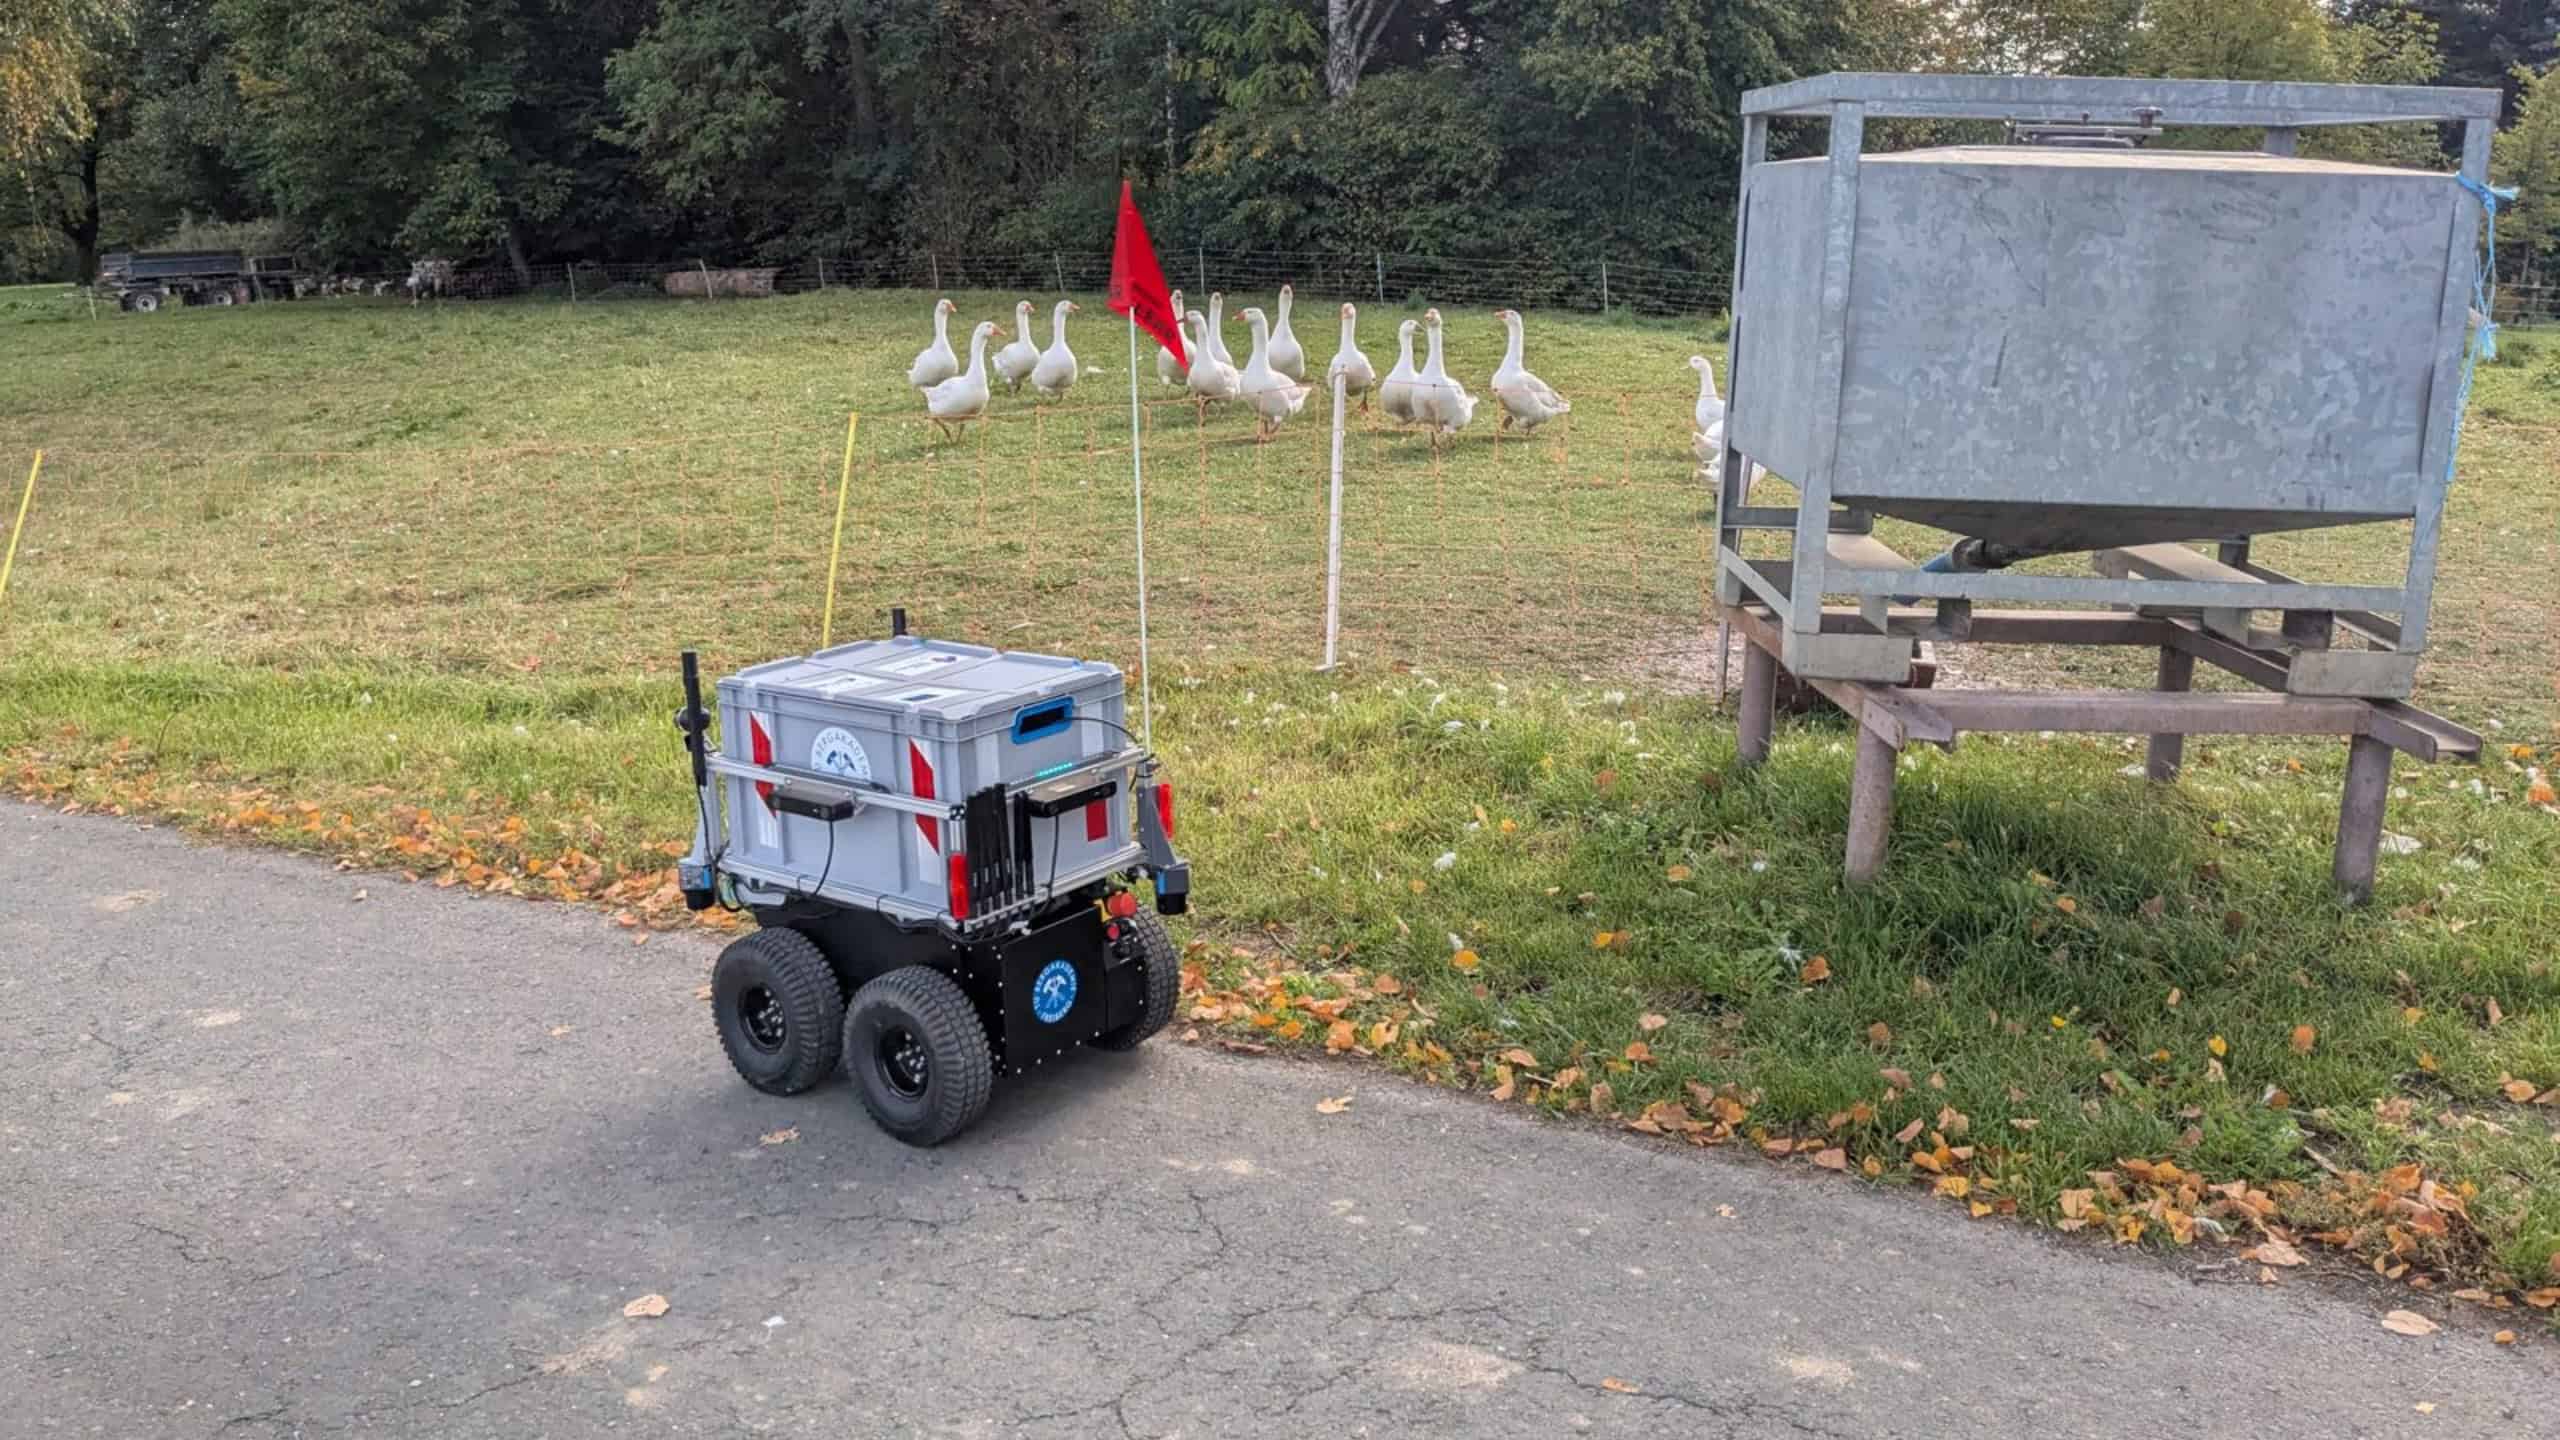
Roboter trifft Gänse: Lieferroboter ROSEE sollte bei seiner Fahrt nach Dresden zeigen, wie gut er sich auf unbekanntem Gelände zurechtfindet. © Sebastian Zug/TUBAF
Der nächste Supermarkt liegt ein paar Dörfer weiter und der Bus fährt selten. Ohne Auto wird es da kompliziert. Für viele Menschen auf dem Land ist das Alltag. Könnten Roboter hier einmal Einkäufe bringen? Forschende der TU Bergakademie Freiberg wollen herausfinden, was solche Fahrzeuge dafür können müssen. Um das zu testen, schickten sie ihren Lieferroboter ROSEE von Freiberg nach Dresden.
An einem Tag Anfang Oktober startete ROSEE um 7.15 Uhr am RoboLab in Freiberg. Ihr Ziel: das 4transferLab in Dresden. Begleitet von einem Forschungsteam machte sie sich mit rund fünf Kilometern pro Stunde auf den Weg, also etwa im Schritttempo. Rund 25 Kilometer legte sie auf eigenen Rädern zurück. Den Rest der Strecke bewältigte sie unter anderem mit der Straßenbahn. Um 18.50 Uhr kam ROSEE in Dresden an.
Feldweg, Wiese, Dorfstraße
Bisher war ROSEE vor allem auf dem Campus und in Freiberg unterwegs. Auf der Fahrt nach Dresden musste sie sich auf ungewohntem Gelände zurechtfinden. Für die Forschenden brachte das wichtige Fragen mit sich. Ist ein hügeliger Feldweg befahrbar? Wo endet der Weg und beginnt ein Hindernis? Und wie kommt der Roboter durch Engstellen oder über Straßen ohne Gehweg?“
ROSEE erkennt ihre Umgebung mithilfe ihrer Technik und passt ihre Fahrweise daran an. Auf Teilen der Strecke navigierte sie selbstständig. Wo das nicht funktionierte, übernahm das Forschungsteam die Steuerung. Im Dresdner Feierabendverkehr war schließlich Schluss mit dem Fahren auf eigenen Rädern. ROSEE nahm die Straßenbahn.
"Im Labor können wir viele Situationen simulieren. Aber erst unter realen Bedingungen zeigt sich, wie zuverlässig ein Roboter seine Umgebung versteht und Entscheidungen trifft", sagt Prof. Sebastian Zug von der TU Bergakademie Freiberg. Gerade die Situationen, in denen ROSEE Unterstützung brauchte, seien für die weitere Forschung besonders wertvoll.
Lieferroboter brauchen mehr als gute Sensoren
In anderen Ländern gehören Lieferroboter mancherorts schon zum Straßenbild. Das Unternehmen Starship Technologies meldete im April 2026 weltweit mehr als zehn Millionen Lieferungen. Seine kleinen Fahrzeuge sind vor allem in Städten und auf Universitätsgeländen unterwegs. Auf dem Land sind die Bedingungen anders.
Wege können uneben sein, Gehwege fehlen und die Entfernungen zwischen möglichen Kunden sind größer. ROSEEs Fahrt sollte zeigen, wie ein Roboter mit solchen Situationen zurechtkommt. Eine reguläre Lieferung war der Versuch noch nicht.
Hinzu kommen rechtliche Fragen. Für den kommerziellen Einsatz autonomer Lieferroboter fehlen in Deutschland bislang klare Regeln. Nach Angaben von Starship sind derzeit nur befristete Erprobungen mit Ausnahmegenehmigung möglich.
An Lösungen für den praktischen Einsatz arbeitet auch das TUBAF Innovation Center gemeinsam mit dem Dresdner 4transferLab. Sie bringen Forschende, Kommunen und Behörden zusammen. Die Erfahrungen der Fahrt sollen nun helfen, ROSEEs Navigation zu verbessern. Für 2027 ist bereits der nächste Versuch geplant. Dann soll der Roboter möglichst die gesamte Strecke ohne menschliche Steuerung schaffen.
Eindrücke von ROSEEs Reise gibt es hier.